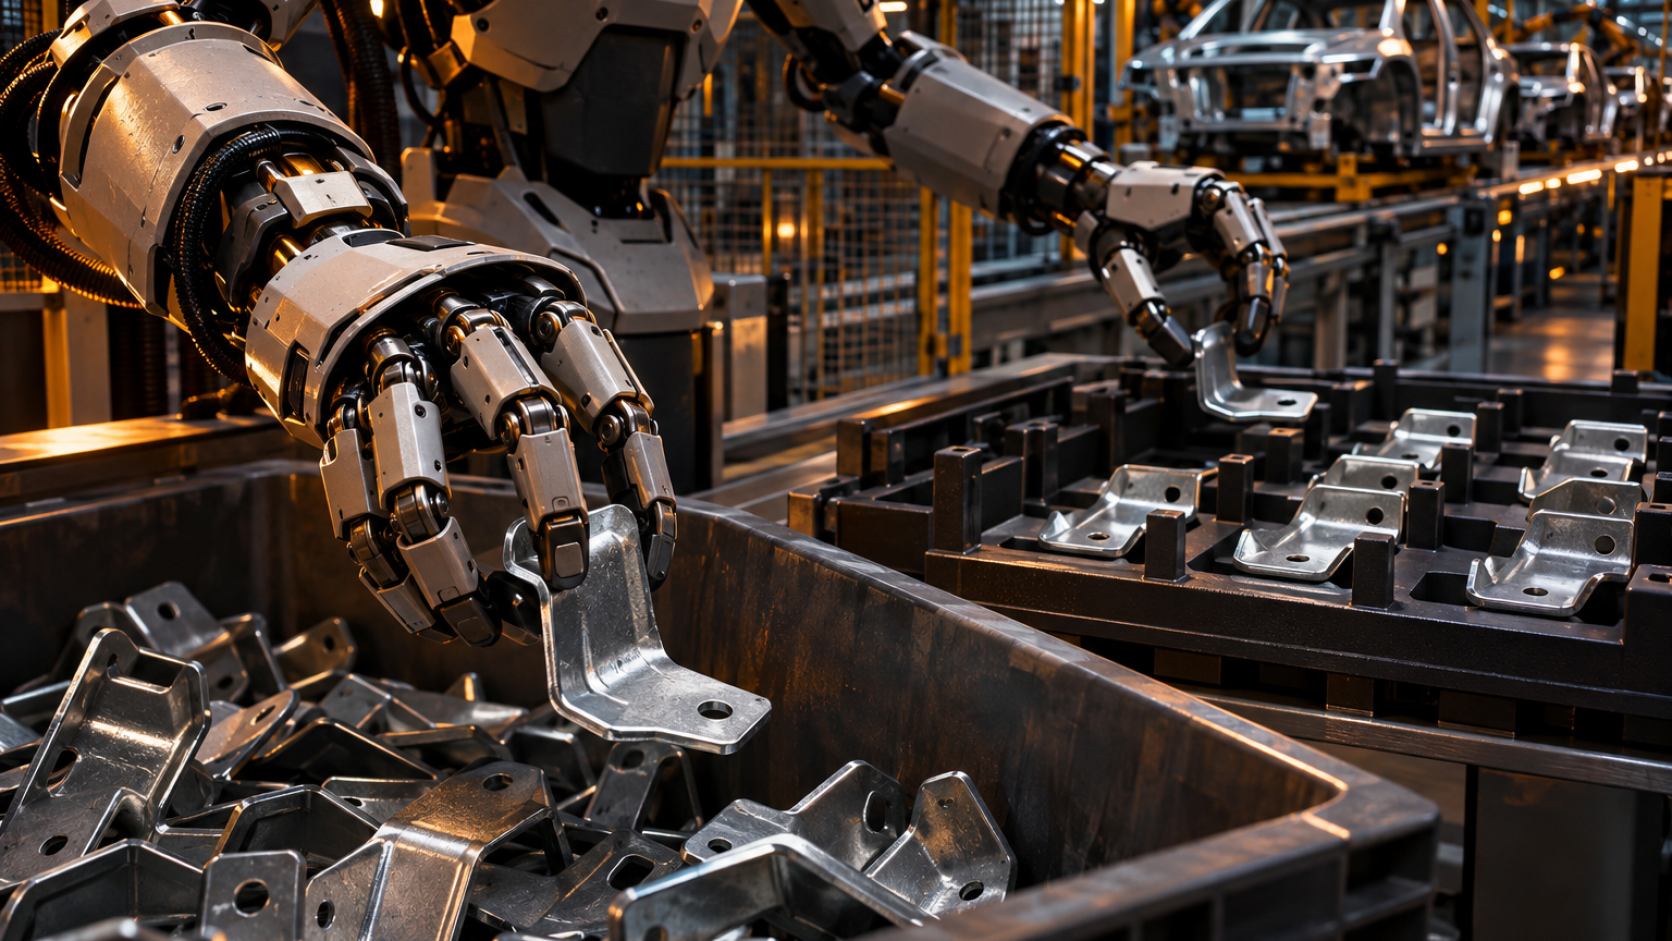
Eine Metallhalterung aus der Kiste nehmen, sie richtig ausrichten und an den vorgesehenen Platz im Ladungsträger legen. Dann die nächste. Was kaum nach einer Vorführung für humanoide Roboter klingt, gehört in Autofabriken zu einem wichtigen Arbeitsschritt: Beim Kitting werden Bauteile so zusammengestellt, dass sie in der benötigten Reihenfolge an der Produktionslinie bereitstehen.
Mit dieser unscheinbaren Aufgabe wurde Apollo 2 in Werken von Mercedes-Benz erprobt. Apollo 2 entnahm ungeordnet bereitgestellte Metallhalterungen und bestückte damit Behälter für die fahrzeugbezogene Teilefolge. Google DeepMind berichtete am 10. November 2026 von einem Proof of Concept auf aktiven Produktionslinien in Kecskemét und Sindelfingen. Nach Angaben von Google DeepMind erreichte das gemeinsam durchgeführte Erprobungsvorhaben eine Erfolgsquote von 96 Prozent. Die Mitteilung führt allerdings nicht aus, über welchen Zeitraum der Versuch lief, wie viele Durchgänge ausgewertet wurden oder wie sich die Fehler verteilten.
Gerade diese nüchterne Tätigkeit macht den Versuch bemerkenswert. In der Fabrik zählt nicht der einzelne eindrucksvolle Moment, sondern die verlässliche Wiederholung. Apollo 2 muss deshalb weniger als technisches Schaustück denn als mögliches Arbeitsmittel überzeugen. Recherchequelle: Google DeepMind
Was hat der Roboter in den Mercedes-Werken tatsächlich geleistet?
Die Bezeichnung „Proof of Concept“ setzt dem Ergebnis einen klaren Rahmen. Getestet wurde nach Angaben von DeepMind ein bestimmter Sortierablauf auf aktiven Produktionslinien; ein Nachweis für dauerhaft verfügbare Roboter im regulären Schichtbetrieb ist damit nicht erbracht. Die von DeepMind genannten 96 Prozent gelten für das Kitting mit Metallhalterungen auf aktiven Produktionslinien in Kecskemét und Sindelfingen. Auf andere Tätigkeiten oder Einsatzbedingungen lässt sich dieser Wert nicht ohne Weiteres übertragen.
Für eine betriebliche Bewertung wären zusätzliche Angaben nötig. Dazu zählen die Zahl und Dauer der Durchläufe, notwendige Eingriffe, Ausfallzeiten, Wartungsaufwand und die Frage, ob Apollo 2 den jeweiligen Produktionstakt einhalten kann. Auch die Wirtschaftlichkeit hängt von solchen Größen ab. Die herangezogenen Veröffentlichungen weisen hierfür keine belastbaren Kennzahlen aus.
Bei den Aufnahmen ist zudem zwischen gezeigter Fähigkeit und tatsächlichem Arbeitstempo zu unterscheiden. Ars Technica berichtet, dass Gemini Robotics 2.5 derzeit über Cloud-Server ausgeführt wird. Bei dem veröffentlichten Demonstrationsvideo sei die Wiedergabegeschwindigkeit zudem auf das Doppelte erhöht worden. Es veranschaulicht damit die einzelnen Arbeitsschritte, zeigt sie aber nicht in Echtzeit. Schon dieser Vorbehalt deutet an, wie viel Technik zwischen einer erkannten Aufgabe und dem präzisen Griff des Roboters liegt. Recherchequelle: Ars Technica
Wie wird aus einer Anweisung eine Bewegung der Roboterhand?
An der Steuerung waren zwei Modelle auf unterschiedlichen Ebenen beteiligt. Gemini Robotics ER verarbeitete die wahrgenommene Umgebung, setzte Gegenstände räumlich zueinander in Beziehung und bestimmte daraus, welcher Arbeitsschritt als Nächstes anstand. Diese Form der Verarbeitung wird als Embodied Reasoning bezeichnet. Gemini Robotics 2.5 übersetzte die Planung anschließend in Steuerbefehle für Apollos Arme und Hände. Als Vision-Language-Action-Modell übernahm es damit die motorische Umsetzung. Apollo 2 bildete die physische Plattform, auf der diese berechneten Aktionen ausgeführt wurden. So entstand eine Kette aus Kamerabildern, Zielvorgabe, Handlungsplanung und Motorbewegung.
CjxkaXYgY2xhc3M9ImV4dGhvcmlhLWFtYXpvbi1hZCIgZGF0YS1leHRob3JpYS1hZC1zbG90PSIwMSIgZGF0YS1leHRob3JpYS1hZC1wcm92aWRlcj0iYW1hem9uIj48ZGl2IGNsYXNzPSJleHRob3JpYS1hbWF6b24tYWRfX21ldGEiPjxzcGFuIGNsYXNzPSJleHRob3JpYS1hbWF6b24tYWRfX2JhZGdlIj5XZXJidW5nPC9zcGFuPjxzcGFuIGNsYXNzPSJleHRob3JpYS1hbWF6b24tYWRfX3Byb3ZpZGVyIj5BbWF6b248L3NwYW4+PC9kaXY+PHN0cm9uZyBjbGFzcz0iZXh0aG9yaWEtYW1hem9uLWFkX190aXRsZSI+QmFzaXN3aXNzZW4gS8O8bnN0bGljaGUgSW50ZWxsaWdlbno6IFZlcnN0ZWhlbiDigJMgQW53ZW5kZW4g4oCTIEdlc3RhbHRlbjwvc3Ryb25nPjxhIGNsYXNzPSJleHRob3JpYS1hbWF6b24tYWRfX2N0YSIgaHJlZj0iaHR0cHM6Ly9saW5rLmFtYXpvbi9CMDczNnp1NXgiIHRhcmdldD0iX2JsYW5rIiByZWw9InNwb25zb3JlZCBub2ZvbGxvdyBub29wZW5lciBub3JlZmVycmVyIiBkYXRhLWV4dGhvcmlhLWxpbmstbWFuYWdlcj0iMSIgZGF0YS1leHRob3JpYS1saW5rLXR5cGU9ImV4dGVybmFsIiBkYXRhLWV4dGhvcmlhLWFkLWxpbms9ImFtYXpvbiI+QmVpIEFtYXpvbiBhbnNlaGVuIDxzcGFuPihiZXphaGx0ZXIgTGluayk8L3NwYW4+PC9hPjxzbWFsbCBjbGFzcz0iZXh0aG9yaWEtYW1hem9uLWFkX19kaXNjbG9zdXJlIj7DnGJlciB1bnNlcmUgQW1hem9uLVBhcnRuZXJsaW5rcyBlcmhhbHRlbiB3aXIgYmVpIHF1YWxpZml6aWVydGVuIFZlcmvDpHVmZW4gZWluZSBQcm92aXNpb24uPC9zbWFsbD48L2Rpdj4KDer Ansatz reicht über eine fest programmierte Abfolge hinaus. Der Forschungsbericht zur ursprünglichen Gemini-Robotics-Familie beschreibt Modelle, die nach zusätzlichem Training neue Fähigkeiten erlernen und auf unterschiedliche Roboterkörper zugeschnitten werden können. Erprobt wurde diese Übertragbarkeit unter anderem an zweiarmigen Systemen und einer humanoiden Plattform. Solche Ergebnisse zeigen, dass Wahrnehmung und Bewegungssteuerung nicht zwingend für jede Maschine vollständig neu entwickelt werden müssen. Sie belegen jedoch keine uneingeschränkte Selbstständigkeit in beliebigen Produktionsumgebungen. Für Apollo 2 ist an dieser Stelle der klar umrissene Sortierablauf dokumentiert. Der dokumentierte Sortierablauf verdeutlicht, welch komplexe Folge einzelner Verarbeitungsschritte selbst einer auf den ersten Blick unspektakulären Greifbewegung vorausgeht. Recherchequelle: Google DeepMind
Warum ist das Greifen aus einer Kiste mehr als eine Fingerübung?
Der schwierige Teil beginnt dort, wo die Ordnung endet. In einem Vorratsbehälter liegen Bauteile nicht jedes Mal gleich: Sie können verkantet sein, einander verdecken oder an einer unerwarteten Stelle auftauchen. Der Roboter muss deshalb nicht nur zugreifen. Er hat das passende Teil zu erfassen, seine Lage zu berücksichtigen und es korrekt abzulegen. Beim Kitting kommt die Reihenfolge hinzu. Lücken und Abweichungen im Ablauf verlangen eine Reaktion, statt lediglich die nächste vorprogrammierte Bewegung auszuführen.
DeepMind evaluierte das Modell nach eigenen Angaben anhand von rund 200 unterschiedlichen Aufgaben, um den Umgang mit solchen Veränderungen zu untersuchen. Zu den untersuchten Tätigkeiten zählten die präzise Handhabung von Zangen, die Manipulation von Schleifen und weiteren biegsamen Objekten sowie das dosierte Übertragen von Flüssigkeiten mithilfe von Pipetten. Im Vergleich mit den jeweils herangezogenen Vorgängersystemen meldet das Unternehmen je nach Aufgabentyp um 30 bis 100 Prozent höhere Erfolgsquoten. Nach Angaben von DeepMind schloss das Modell die untersuchten Aufgaben 20 bis 30 Prozent schneller ab. Weil Aufgaben und Vergleichswerte variieren, beschreiben diese internen Evaluationen keine allgemeine Verdopplung der Leistungsfähigkeit.
Für die feineren Handgriffe nutzte Apollo 2 eine fünffingrige Hand mit 22 Freiheitsgraden. Das menschenähnliche Äußere ist dabei nicht der eigentliche Maßstab. Technisch relevant wird es erst, wenn der Roboter wechselnde Gegenstände zuverlässig handhaben und mehrstufige Abläufe auch ohne exakt vorgegebene Objektlage fortsetzen kann. Damit stellt sich zugleich die Frage, welchen praktischen Vorteil die humanoide Bauform in einer Fabrik bietet.
Warum setzt Mercedes-Benz ausgerechnet auf einen Humanoiden?
Der humanoide Körper soll vor allem zur vorhandenen Umgebung passen. Viele Wege, Arbeitsplätze, Behälter und Werkzeuge in Fabriken sind an menschlichen Abmessungen und Bewegungen ausgerichtet. Ein Roboter mit Armen, Händen und entsprechender Körperhöhe könnte dort eingesetzt werden, ohne dass der betreffende Bereich vollständig um eine stationäre Maschine herum neu gestaltet werden müsste. So begründen die beteiligten Unternehmen den Ansatz. Ob ein Humanoid bei solchen Aufgaben wirtschaftlicher ist als spezialisierte Industrierobotik, lässt sich aus den verwendeten Quellen nicht ableiten.
Mercedes-Benz und Apptronik arbeiten seit März 2024 öffentlich dokumentiert an möglichen Einsätzen von Apollo in der Fertigungslogistik. Untersucht werden sollten die Anlieferung von Montagesätzen, die Prüfung von Komponenten und der Transport vorbereiteter Behälter.
Im März 2025 beschrieb Mercedes-Benz die weitere Erprobung am Digital Factory Campus in Berlin. Apollo sammelte dort Daten für konkrete Produktionsaufgaben. Mitarbeiter brachten ihr Fertigungswissen mithilfe von Teleoperation und Augmented Reality in das Training ein; autonome Abläufe bezeichnete der Konzern als nächsten Entwicklungsschritt. Der Versuch von 2026 steht somit am Ende einer mehrjährigen Vorbereitung, nicht am Anfang eines unvermittelten Fabrikeinsatzes. Bevor ein Roboter selbstständig handeln kann, muss die praktische Erfahrung der Mitarbeiter zunächst in verwertbare Trainingsdaten übersetzt werden. Recherchequelle: Apptronik
Woher bekommt eine Roboter-KI genügend Erfahrung?
Texte und Bilder stehen für das Training von Sprachmodellen in großen Mengen bereit. Körperliche Erfahrung lässt sich weniger leicht sammeln: Griffstärke, Objektlage und Bewegungsfehler müssen an realen Maschinen erfasst oder in einer Simulation nachgebildet werden. Robotikentwickler erzeugen ihre Trainingsdaten deshalb gezielt in kontrollierten Umgebungen.
Apptronik eröffnete 2026 einen erweiterten Robot Park in Austin. Für die Datenerfassung setzt das Unternehmen dort Flotten von Apollo-2-Robotern bei Aufgaben aus Logistik, Fertigung und weiteren Anwendungsfeldern ein. Erfahrungen entstehen durch ferngesteuerte und autonome Einsätze sowie in physikalischen Simulationen. Apptronik zufolge gibt es vergleichbare Arbeitsabläufe auch an Standorten von Partnern, darunter Mercedes-Benz. Das gewonnene Material soll in die Weiterentwicklung der Gemini-Robotics-Modelle einfließen.
DeepMind setzt Gemini 4 Argon ergänzend als Forschungswerkzeug ein. Aus Kamerabildern einer realen Umgebung könne das Modell einen digitalen Zwilling der Szene erstellen. Darin ließen sich zahlreiche simulierte Übungsläufe erzeugen. Einen anderen Ausgangspunkt bilden Aufnahmen gescheiterter Versuche: Argon könne sie analysieren, mögliche Fehlerursachen bestimmen und Änderungen vorschlagen. Diese ließen sich zunächst in der Simulation und anschließend gegebenenfalls an einem Roboter erproben. Laut DeepMind werden solche synthetischen Daten mit realen Trainingsdemonstrationen kombiniert. Je mehr Handlungswissen auf diese Weise entsteht, desto dringlicher wird eine zweite Aufgabe: festzulegen, wann der Roboter trotz erlernter Fähigkeit nicht handeln soll. Recherchequelle: Apptronik
Was bedeutet Sicherheit, wenn KI nicht nur antwortet, sondern zugreift?
Ein fehlerhafter Text kann folgenlos bleiben. Eine falsch berechnete Bewegung dagegen kann Material beschädigen oder Menschen gefährden. Bei Robotern umfasst Sicherheit deshalb mehr als mechanische Schutzvorrichtungen: Auch die Situationsdeutung des Modells und seine Fähigkeit, riskante Aufträge abzulehnen, werden relevant.
Gemini Robotics 2.5 arbeitet laut DeepMind mit einer zusätzlichen Schlussfolgerungsschicht, die während der Ausführung auf körperliche Gefahren reagieren soll. In den internen Tests des Unternehmens erhöhte sich die Quote sicher abgeschlossener Aufgaben bei Hindernissen um 33 Prozent und in der Nähe von Menschen um 43 Prozent. Die Angaben beziehen sich auf die von DeepMind verwendeten Versuchsanordnungen. Für sich genommen weisen sie nicht nach, dass eine konkrete Roboteranlage unter betrieblichen Bedingungen sicher arbeitet.
Mit ASIMOV-Jailbreak veröffentlichte DeepMind außerdem einen offenen Benchmark mit Hunderten adversarial gestalteten Aufforderungen, die unsichere Aufträge in Dutzenden Szenen verschleiern. Bei der Zuordnung der Ergebnisse ist Genauigkeit nötig: Die gemeldete Jailbreak-Resistenz von 99,5 Prozent gilt für Gemini 4 Argon. Als Vergleich nennt DeepMind 82 Prozent für Gemini Robotics ER 2. Beide Werte beschreiben nicht unmittelbar das Aktionsmodell Gemini Robotics 2.5.
Ars Technica weist darauf hin, dass für die semantische Sicherheit körperlich handelnder KI bislang kein allgemein vereinbartes Testverfahren besteht. Offene Benchmarks schaffen Vergleichsmöglichkeiten, ersetzen aber weder die Prüfung der vollständigen Roboteranlage noch die Absicherung ihres jeweiligen Arbeitsplatzes. Ein gutes Testergebnis und ein verlässlicher Schichtbetrieb sind daher nach unterschiedlichen Maßstäben zu beurteilen.
Der Abstand zwischen 96 Prozent und einer ganzen Schicht
Der Einsatz bei Mercedes-Benz setzt einen strengeren Maßstab als eine reine Laborvorführung. Apollo 2 erledigte auf aktiven Produktionslinien eine konkrete, repetitive Aufgabe mit praktischem Zweck. Damit liefert der Versuch einen Hinweis auf industrielle Brauchbarkeit, aber noch keinen Nachweis für einen dauerhaft einsetzbaren digitalen Fabrikarbeiter.
DeepMind bezeichnet den Einsatz als Proof of Concept und erklärt, Gemini Robotics 2.5 werde Robotikpartnern bereitgestellt. Angaben zu einem allgemeinen Zugang oder einem entsprechenden Termin enthält diese Produktvorstellung nicht.
Apptronik wiederum beschreibt Apollo 2 als Plattform für Training und Datenerfassung. Die damit gewonnenen Erfahrungen sollen auch in Apollo 3 einfließen. Das Unternehmen bezeichnet dieses System als kommendes kommerzielles Produkt.
Die Differenz von vier Prozentpunkten wirkt im Versuch überschaubar. In einer laufenden Produktion kann jeder fehlgeschlagene Durchgang jedoch einen menschlichen Eingriff, Nacharbeit oder eine Unterbrechung verursachen; abhängig von der Situation kommt ein Sicherheitsrisiko hinzu. Darin liegt die Tragweite des Tests. Der humanoide Roboter wird nicht mehr allein daran gemessen, welchen Handgriff er grundsätzlich beherrscht. Sein Nutzen entscheidet sich daran, wie zuverlässig er dieselbe unscheinbare Arbeit unter wechselnden Bedingungen wiederholen kann.
Weiterführende Informationen
Quellenhinweis: Einzelne Fakten, Einschätzungen und Prognosen dieses Beitrags stützen sich auf Veröffentlichungen der nachfolgend genannten Unternehmen und Institutionen. Die Links dienen zugleich der weiterführenden Information.
THE DECODER – Google Deepmind schickt neues Robotik-Modell auf die Mercedes-Benz-Produktionslinie
Der Fachartikel beschreibt Apollos Kitting-Einsatz auf aktiven Produktionslinien in Kecskemét und Sindelfingen sowie die von DeepMind gemeldete Erfolgsquote von 96 Prozent.
https://the-decoder.de/google-deepmind-schickt-neues-robotik-modell-auf-die-mercedes-benz-produktionslinie/
Google AI for Developers – Gemini Robotics ER
Die technische Dokumentation erläutert, wie Gemini Robotics ER räumlich und mehrstufig plant und seine Ergebnisse an Roboter-APIs oder ein VLA-Aktionsmodell übergibt.
https://ai.google.dev/gemini-api/docs/robotics-overview?hl=de
Borncity – ASIMOV-Jailbreak: 1.500 Tests prüfen die Sicherheit von KI-Robotern
Der Beitrag behandelt die Vermeidung körperlicher Gefahren, verschleierte unsichere Aufträge und die unterschiedlichen ASIMOV-Sicherheitswerte der geprüften Modelle.
https://borncity.com/news/asimov-jailbreak-1-500-tests-pruefen-die-sicherheit-von-ki-robotern/