
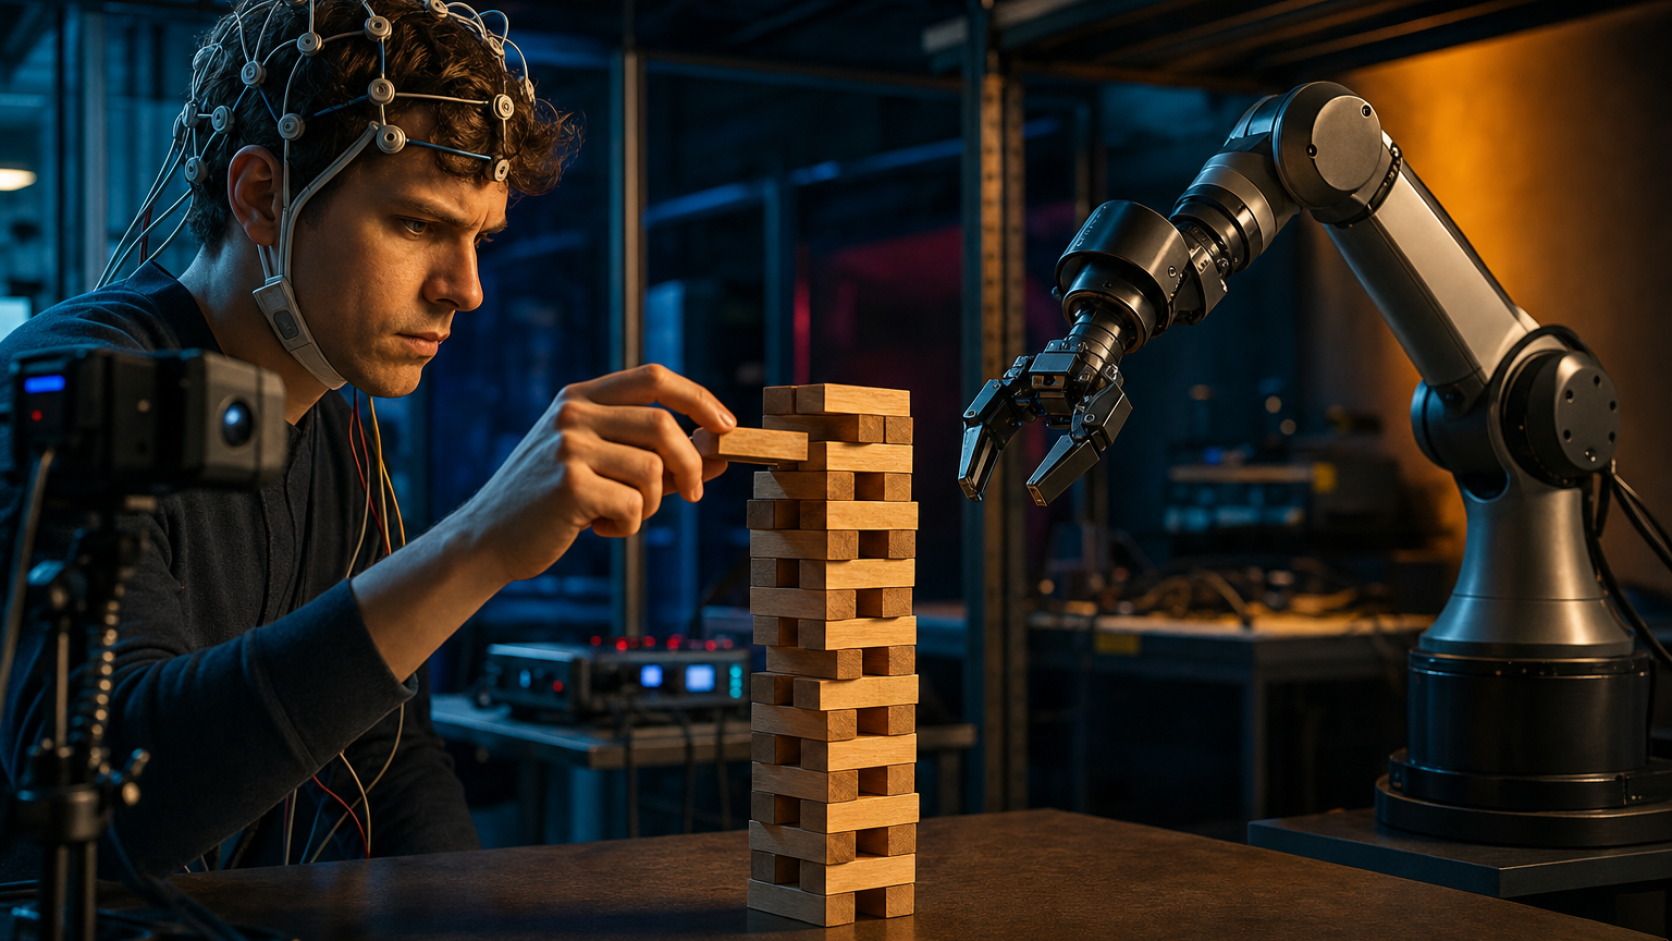
Der Jenga-Turm wackelt. Vorsichtig zieht Andrew Ceja einen Holzklotz aus dem Stapel, während eine Kamera auf seinem Kopf jede Bewegung verfolgt. Was wie eine eigenwillige Geschicklichkeitsprüfung aussieht, ist Teil eines Experiments im kalifornischen San Leandro. Ceja trainiert Roboter – und das Gerät zeichnet nicht nur auf, was er sieht, sondern auch elektrische Signale seines Gehirns.
Das Datenunternehmen Encord erprobt dort gemeinsam mit dem deutsch-niederländischen Neurotechnologieanbieter Zander Labs eine ungewöhnliche Methode: Menschliche Vorführungen werden mit EEG-Daten verknüpft. So soll ein Datensatz entstehen, der nicht nur eine Handlung dokumentiert, sondern möglicherweise auch verrät, wann der Mensch zögert, einen Fehler erkennt oder besonders aufmerksam sein muss. Ob solche zusätzlichen Informationen Robotermodelle tatsächlich verbessern, war am 26. Juli 2026 noch offen. Encord bezeichnete das Projekt als Versuch und wollte die Daten zunächst an Modellen seiner Kunden testen. Erst danach sollte über eine Ausweitung entschieden werden. Recherchequelle: techcrunch.com
Der Robotik fehlt der große Datenschatz
Damit rührt das Projekt an einen wunden Punkt der Robotik. Sprachmodelle fanden ihr Lernmaterial in Büchern, Foren, Nachrichtenseiten und zahllosen anderen Texten. Ein Roboter hingegen, der eine Kaffeekanne greifen, ein Netzwerkkabel einstecken oder Wäsche zusammenlegen soll, kann auf keinen vergleichbaren Vorrat zurückgreifen. Die meisten Bewegungsdaten liegen nicht irgendwo im Netz herum. Sie müssen eigens erzeugt werden – Griff für Griff, Versuch für Versuch.
In Encords Trainingshallen bedienen Menschen deshalb sogenannte Leader-Follower-Systeme. Eine Person bewegt einen Roboterarm, während ein zweiter Arm die Bewegung nachahmt und seine Sensorwerte aufzeichnet. Dazu kommen Videos aus der Ich-Perspektive, Tiefeninformationen sowie Daten, die unterschiedliche Robotertypen direkt liefern. Encord bezeichnet solche Aufzeichnungen als synchronisierte Episoden: Kamerabild, Bewegung und Handlung müssen zeitlich zusammenpassen, damit ein Modell später erkennt, welche Aktion zu welchem Ergebnis führte. Recherchequelle: encord.com
Was die Vorführung allein nicht verrät
Das Verfahren erinnert an handwerklichen Unterricht: Ein Mensch führt etwas vor, die Maschine beobachtet. Doch bloßes Zuschauen reicht oft nicht aus.
Ein Video hält fest, wie eine Hand einen Gegenstand dreht. Kaum erkennen lässt sich jedoch, wann die Bewegung schwierig wurde – etwa weil der Mensch plötzlich Widerstand spürte, einen drohenden Fehler bemerkte oder aufmerksamer wurde. An dieser Stelle sollen die Gehirnsignale zusätzliche Hinweise liefern – nicht als vollständige Übersetzung von Gedanken, sondern als Markierungen für Zögern, Fehlerwahrnehmung oder erhöhte Aufmerksamkeit.
Zander Labs setzt dazu passive Gehirn-Computer-Schnittstellen ein. Anders als Systeme, bei denen Menschen bewusst einen Cursor oder eine Prothese steuern, erfassen passive Schnittstellen Gehirnaktivität, die während einer anderen Tätigkeit entsteht. Algorithmen sollen darin Muster erkennen, die beispielsweise mit mentaler Belastung, Überraschung, Stress, Fehlerwahrnehmung oder einer Handlungsabsicht verbunden sind. Der Mensch formuliert keine Botschaft. Das System lauscht gewissermaßen auf die Zwischentöne seiner Tätigkeit. Recherchequelle: zanderlabs.com
Die Formulierung „Gehirn lesen“ wäre dafür ebenso eingängig wie ungenau. Ein EEG erfasst lediglich winzige Spannungsschwankungen an der Kopfhaut. Daraus entsteht weder ein innerer Monolog noch ein geheimes Protokoll konkreter Gedanken. Vielmehr versucht die Software, statistisch wiederkehrende Signalmuster bestimmten Zuständen zuzuordnen. Sie könnte etwa erkennen, dass eine Aufgabe gerade mehr geistige Anstrengung verlangt oder dass die Versuchsperson etwas Unerwartetes wahrgenommen hat.
Zander Labs teilte Anfang 2026 mit, ein integriertes System vorgeführt zu haben, das solche Daten mit einem mobilen 24-Kanal-EEG erfassen und lokal auswerten soll. Dabei wurde die kognitive Belastung eines Nutzers erkannt und eine Bedienoberfläche entsprechend angepasst. Nach Unternehmensangaben soll die Verarbeitung auf dem Gerät verhindern, dass rohe EEG-Daten in eine Cloud übertragen werden. Für das Roboterexperiment ist ein anderer Punkt entscheidend: Die Technik soll ohne individuelle Kalibrierung funktionieren. Ob diese Übertragbarkeit auch bei bewegungsreichen körperlichen Aufgaben ausreichend zuverlässig ist, muss sich allerdings erst in der Praxis zeigen. Recherchequelle: zanderlabs.com
Wenn die echte Welt zum Härtetest wird
Warum also dieser Aufwand? Weil selbst fortgeschrittene Robotermodelle außerhalb kontrollierter Versuchsaufbauten schnell an scheinbar banalen Dingen scheitern. Der Stanford AI Index 2026 weist für untersuchte reale Haushaltsaufgaben eine Erfolgsquote von lediglich zwölf Prozent aus. In softwarebasierten Simulationen erreichten Systeme bei Roboter-Manipulationsaufgaben dagegen 89,4 Prozent. Zwischen einer berechenbaren virtuellen Küche und einer echten Schublade mit klemmender Führung liegt eine kleine Welt aus Reibung, Unordnung und Zufall. Recherchequelle: Stanford HAI
Gehirnsignale könnten helfen, die besonders lehrreichen Stellen in menschlichen Vorführungen zu finden. Reagiert der Trainer unbewusst auf eine Abweichung, ließe sich dieser Moment im Datensatz hervorheben. Ein Modell müsste dann nicht jeder Sekunde dasselbe Gewicht geben, sondern könnte sich auf Situationen konzentrieren, in denen etwas schwierig, riskant oder überraschend war. Auch rechenintensive Modellbestandteile ließen sich gezielt zuschalten, sobald die EEG-Daten auf erhöhte Anstrengung hindeuten.
Die Idee hat eine Vorgeschichte. Schon 2019 stellten Forschende ein Verfahren vor, bei dem menschliches Feedback aus EEG-Aufzeichnungen das Lernen eines Roboters beschleunigen sollte. Die Signale dienten dabei als Bewertung von Handlungen in Situationen, in denen ein Roboter nur selten eine eindeutige Belohnung erhält. Das Encord-Experiment überträgt eine verwandte Grundidee nun auf die industrielle Herstellung großer, multimodaler Trainingsdatensätze. Recherchequelle: arxiv.org
Störsignale und sensible Beschäftigtendaten
Doch ausgerechnet jene Bewegung, die solche Daten interessant macht, kann sie auch verderben. EEG-Signale sind empfindlich. Muskelanspannung, Augenbewegungen, verrutschende Elektroden und schwingende Kabel erzeugen Störungen, deren Ausschläge stärker sein können als das gesuchte neuronale Signal. Eine systematische Untersuchung entsprechender Verfahren zeigt, dass der zuverlässige Einsatz in realen, dynamischen Umgebungen weiterhin eine erhebliche technische Herausforderung darstellt. Recherchequelle: PMC
Jenseits der technischen Hürden stellt sich eine arbeits- und datenethische Frage. Wer einen Roboterarm bedient, liefert bisher Bewegungen, Bilder und Arbeitsabläufe. Mit einem EEG werden auch die körperlichen und kognitiven Reaktionen dieser Person Teil des Produktionsprozesses. Selbst wenn kein konkreter Gedanke entschlüsselt wird, entstehen sensible Daten über Aufmerksamkeit, Belastung und Fehlerwahrnehmung. Unternehmen werden erklären müssen, welche Signale sie speichern, wie lange sie diese aufbewahren und ob die Daten ausschließlich dem Training der Maschine dienen. Aus dem Robotertrainer darf nicht nebenbei ein vermessener Beschäftigter werden.
Entscheidend ist der Nachweis eines Vorteils
Noch wackelt nicht nur der Jenga-Turm, sondern auch die Beweislage. Öffentlich vorgelegt wurden weder Nachweise für eine Leistungssteigerung der Robotermodelle noch belastbare Angaben zu Umfang, Fehlerrate oder Vergleichsgruppen des Versuchs. Die eigentliche Prüfung beginnt erst, wenn sich zeigen lässt, dass EEG-markierte Vorführungen mehr leisten als dieselben Bewegungsdaten ohne Gehirnsignale.
Sollte das gelingen, könnten Roboter künftig nicht nur aus unseren gelungenen Handgriffen lernen. Sie würden auch jene winzigen Augenblicke nutzen, in denen wir stocken, aufmerksamer werden oder einen Fehler bemerken. Vielleicht steckt ein Teil menschlicher Erfahrung nicht in der Bewegung selbst, sondern in jenem kaum sichtbaren Moment davor, in dem wir spüren, dass etwas nicht stimmt.
Weiterführende Informationen
Quellenhinweis: Einzelne Fakten, Einschätzungen und Prognosen dieses Beitrags stützen sich auf Veröffentlichungen der nachfolgend genannten Unternehmen und Institutionen. Die Links dienen zugleich der weiterführenden Information.
HyperAI – Startup generiert Roboterdatenlabel aus Gehirnsignalen
Der Beitrag beschreibt das Encord-Zander-Experiment, die Synchronisierung von EEG-, Video- und Bewegungsdaten sowie den bislang fehlenden Leistungsnachweis.
https://hyper.ai/de/stories/b05684aa2152f20c27c7c3a04fc619c2
Zander Labs – Zander Labs erreicht kritischen Meilenstein im NAFAS-Projekt mit vollständig integriertem Gehirn-Computer-Schnittstellen-System
Die Originalmeldung erläutert das mobile 24-Kanal-EEG, die lokale Signalverarbeitung und vorkalibrierte Klassifikatoren, lässt deren Zuverlässigkeit bei bewegungsreichen Aufgaben aber offen.
https://www.presseportal.de/pm/181821/6192679
fluxlane – Physical AI: das „Gehirn“ der Roboter einfach erklärt
Der Fachbeitrag ordnet die Erfolgsquoten von 12,4 Prozent bei realen Haushaltsaufgaben und 89,4 Prozent in der Simulation als zentrale Sim-to-Real-Lücke ein.
https://fluxlane.eu/physical-ai/



